
- CIP мойка
- Депаллетайзеры
- Ополаскиватели тары
- Паллетоупаковщики
- Оборудование для выдува ПЭТ тары
-
Линии розлива
- Линии розлива косметики и кремов
- Оборудование для разлива воды
- Оборудование для розлива молока и кисломолочных продуктов
- Линии розлива минеральной воды
- Линии розлива газированной воды в стеклянные бутылки
- Линии розлива негазированной воды в ПЭТ бутылки
- Линии розлива негазированной воды в стеклянные бутылки
- Оборудование для розлива слабоалкогольных напитков
- Оборудование для розлива безалкогольных напитков
- Оборудование для розлива в алюминиевую банку
- Оборудование для розлива бытовой химии
- Оборудование для розлива растительного масла
- Оборудование для розлива воды в тару 5 л
- Оборудование для розлива воды в тару 19 л
- Вакуум-упаковочное оборудование
- Компрессоры
- Конвейерное оборудование и комплектующие
- Купажные емкости
- Маркировочное оборудование и расходные материалы
- Охладители для воды
- Пресс-формы, изготовление пресс-форм
- Сатураторы
- Укупорочное оборудование
- Этикетировочное оборудование
- Паллетайзеры
- Запчасти
Производительность, бут/час
6000-24000
Высота бутыли, мм
70-360
Габариты, мм
8500*3000*3200
Максимальные габариты паллет, мм
Согласовывается с клиентом
Масса, кг
6500
Смотреть все характеристики
по запросу
До 2х лет
Гарантия от производителя
Сервис 24/7
По всей РФ. Запчасти в наличии
Под ключ
Готовое решение для вашего производства
Доставка
По РФ и странам СНГ
- Описание
- Характеристики
- Лизинг
- Отзывы
Принцип работы
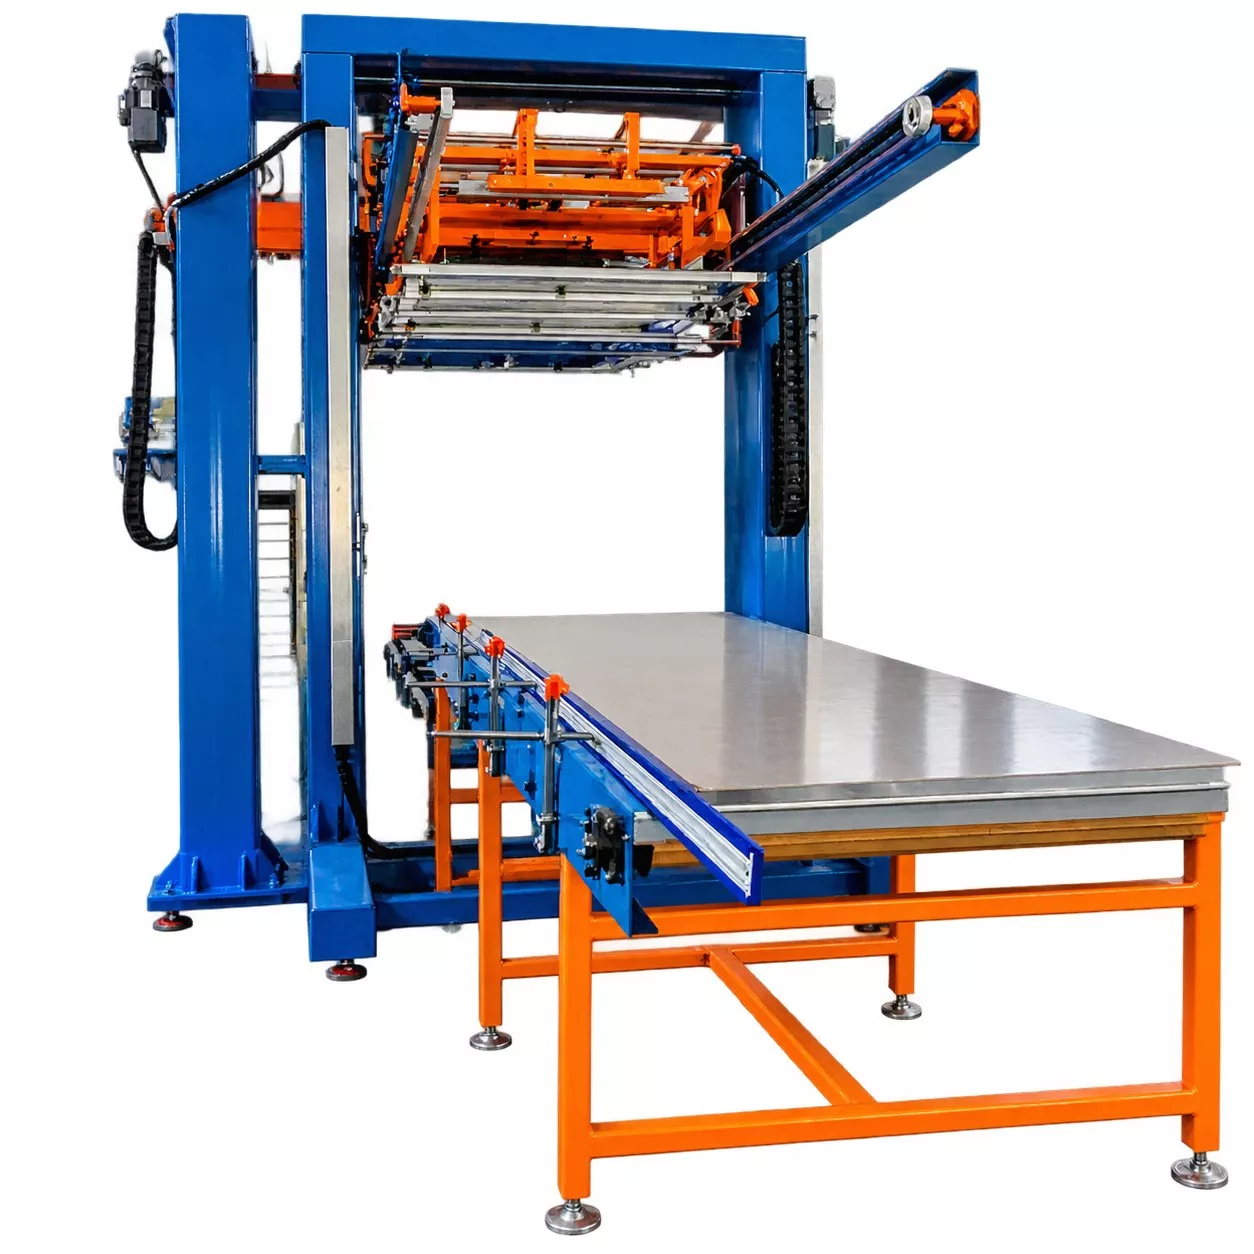
Паллет с бутылками помещается на приемный конвейер высотой 610мм, откуда он движется в сторону рабочего места оператора. Оператор вручную снимает с паллета пленку, далее паллет движется в сторону депаллетизации. Подъемный механизм снимает первый ряд бутылок, а двигатель перемещает их в зону отводящего конвейера.
После разгрузки одного слоя бутылок подъемный механизм двигателя поднимает один слой в соответствии с заданной высотой бутылки, а затем выгружает следующий слой и завершает работу по выгрузке всего паллета, согласно циклу. После разгрузки всей стопки стеклянных бутылок подъемный механизм опускает пустой поддон на нижнюю платформу, а затем он будет транспортирован на платформу сбора пустых поддонов. В то же время нижняя платформа готова принять новый распакованный поддон.
Машина оснащена механическим манипулятором для сбора перегородок и автоматическим узлом для сбора поддонов, который может сортировать и собирать перегородки и поддоны, а затем централизованно транспортировать их с помощью вилочного погрузчика.
Машина оснащена программируемым логическим контроллером с регулируемыми программами действий, которые могут быть скорректированы на месте в соответствии с требованиями, что упрощает ее использование. В то же время, машина оснащена множеством устройств безопасности и ограничения для обеспечения безопасной эксплуатации.
Производительность, бут/час
6000-24000
Высота бутыли, мм
70-360
Габариты, мм
8500*3000*3200
Максимальные габариты паллет, мм
Согласовывается с клиентом
Масса, кг
6500
Мощность, кВт
8

Ещё ищут
- Оборудование для розлива растительного масла
- Цепи пластинчатые нержавеющие
- Линии розлива шампуня, моющих и чистящих средств
- Компрессоры
- Однокамерные
- Линии розлива жидкого мыла
- Линии розлива газированной воды в стеклянные бутылки
- Линии розлива негазированной воды в ПЭТ бутылки
- Укупорочное оборудование
- Маркировочное оборудование и расходные материалы
- Охладители для воды
- Этикетировщики для нанесения sleeve- этикеток